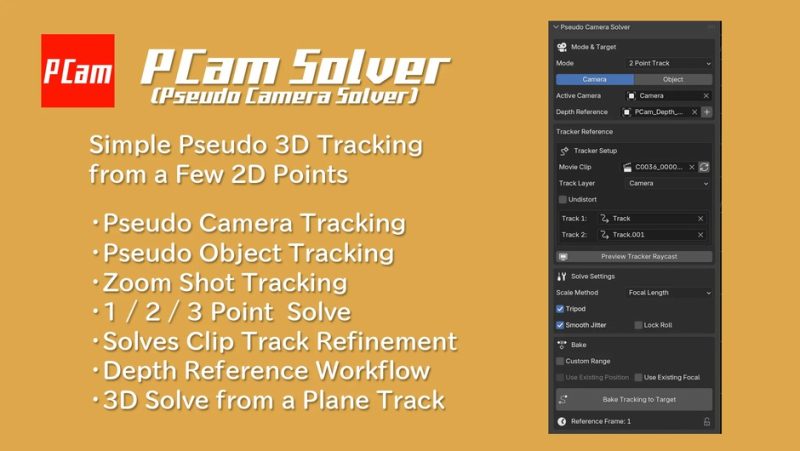
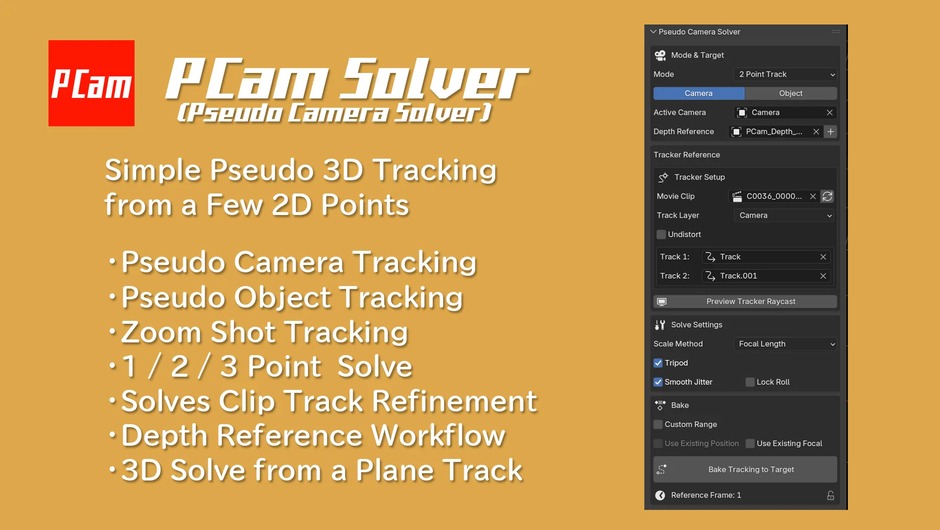
做合成时不一定需要完整的相机解算。PCamSolver 用少量 2D 追踪点做「伪 3D」解算:伪相机/物体跟踪、变焦镜头、1/2/3 点解算、平面追踪出 3D,只解镜头需要的运动,适合难以做完整解算的镜头。
· 从 2D movie clip 追踪点做伪 3D 相机/物体解算
· 伪相机跟踪与伪物体跟踪
· 变焦镜头跟踪(zoom shot tracking)
· 1 / 2 / 3 点解算(point solve)
· Clip 追踪精修(clip track refinement)
· Depth Reference 深度参考工作流
· 基于平面追踪的 3D 解算(3D solve from a plane track)
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,在 movie clip 里标少量追踪点(可选加一个深度参考物体),用 PCamSolver 选择解算类型(相机/物体/变焦/1-3 点/平面),得到可用的相机或物体运动与焦距动画;需要时用 clip 追踪精修再算。
合成与 matchmove 工作流;难以做完整相机解算的镜头;广告/短片的镜头匹配;需要快速出「够用」运动而不重建完整三维相机的场景。
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:做什么解算?答:伪相机/物体、变焦、1-3 点、平面 3D。问:要完整解算吗?答:不用,只解需要的运动分量。问:能解焦距吗?答:能,含焦距动画。
核心功能
· 从 2D movie clip 追踪点做伪 3D 相机/物体解算
· 伪相机跟踪与伪物体跟踪
· 变焦镜头跟踪(zoom shot tracking)
· 1 / 2 / 3 点解算(point solve)
· Clip 追踪精修(clip track refinement)
· Depth Reference 深度参考工作流
· 基于平面追踪的 3D 解算(3D solve from a plane track)
安装与用法
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,在 movie clip 里标少量追踪点(可选加一个深度参考物体),用 PCamSolver 选择解算类型(相机/物体/变焦/1-3 点/平面),得到可用的相机或物体运动与焦距动画;需要时用 clip 追踪精修再算。
适用场景
合成与 matchmove 工作流;难以做完整相机解算的镜头;广告/短片的镜头匹配;需要快速出「够用」运动而不重建完整三维相机的场景。
常见问题
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:做什么解算?答:伪相机/物体、变焦、1-3 点、平面 3D。问:要完整解算吗?答:不用,只解需要的运动分量。问:能解焦距吗?答:能,含焦距动画。
深度解读
在合成与 matchmove 里,把一个实拍镜头「塞进」三维场景通常要做相机解算:从画面里的追踪点反推相机的位置、朝向、焦距。但完整解算不是万能的——有些镜头追踪点少、运动特殊、或画面不稳定,完整解算要么失败、要么抖得没法用、要么耗时到不划算;而很多时候,你其实并不需要完整的真实相机,只要一个「看起来对」的伪相机运动就够把 CG 元素合进去。PCamSolver(Pseudo Camera Solver)正是为这种「够用就好」的 matchmove 而生:它用少量 2D 追踪点、可选加一个 Depth Reference 深度参考物体,只解出镜头真正需要的运动分量——伪相机跟踪、伪物体跟踪、变焦镜头跟踪、1/2/3 点解算、clip 追踪精修、以及基于平面追踪的 3D 解算。它的价值在于「按需解算」:不重建完整三维相机,而是解你缺的那部分(比如只要深度移动、只要焦距动画、只要物体跟手),这让它在追踪信息有限、完整解算不可靠的困难镜头上特别好用。需要清醒的边界:它是「伪 3D」,不做精确的物理相机重建,结果适合合成视觉匹配而非需要高精度的测量;解算质量依赖追踪点的质量与分布、以及深度参考物体是否合理;复杂运动(大范围旋转、变焦+移动)仍可能需要手工修正;它面向 matchmove 而非通用相机求解。但对做合成、经常遇到难解镜头的人,PCamSolver 提供了一条务实路线:与其跟完整解算死磕,不如用少量点解出「够用」的运动,把镜头顺利合进去。
包内文件说明
本包为 PCamSolver 1.1.1(作者 K_Naoki),解压后共 15 个文件、合计 353,324 字节。根目录含 blender_manifest.toml(id=pcam_solver、version 1.1.1、blender_version_min 4.2.0)与 __init__.py 注册入口;顶层条目:__init__.py、animation_io.py、blender_manifest.toml、capabilities.py、common.py、follow_track.py、operators_apply.py、operators_misc.py、preview.py、properties.py、solver_clip.py、solver_plane.py、solver_points.py、timeline.py、ui.py。
原产品页:https://extensions.blender.org/add-ons/pcam-solver/
封面图片来自作者官方产品页。本文为中文整理,功能与兼容性信息以作者官方页面与包内说明为准。资源仅供学习交流,商业使用请购买正版授权。



暂无评论内容