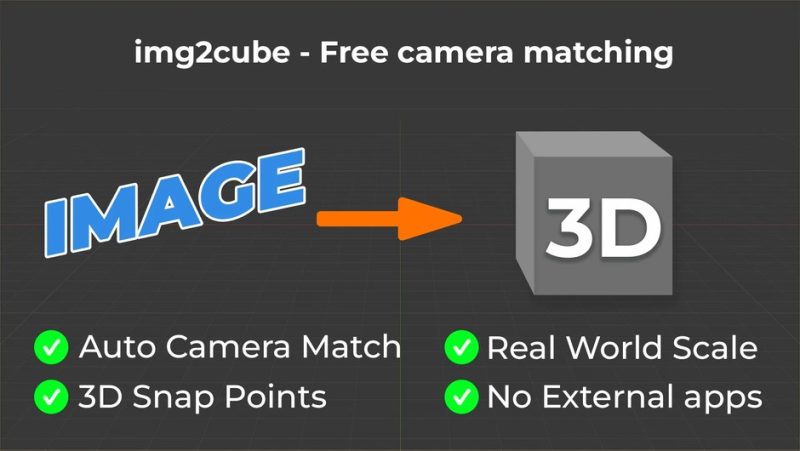
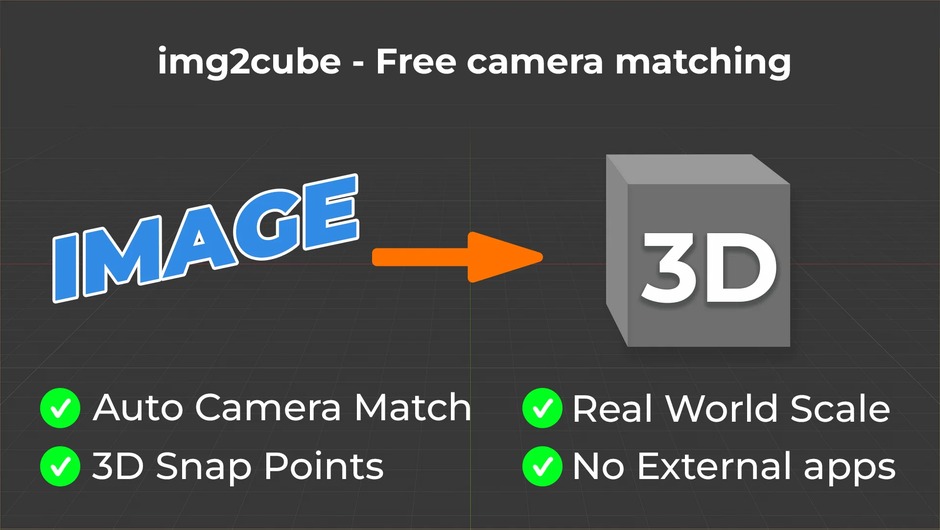
照照片建模最难的是把相机透视对准照片。img2cube 让你在照片上画几根线、点 Solve 自动解出相机(camera match),再落 3D 吸附点建模;深度图支持 T 形接点、吸附到交点,免费、无需外部软件。
· 在照片上画线、点 Solve 自动相机匹配(camera match)
· 解出真实透视的相机,为建模打好对齐基础
· 在画面上落 3D 吸附点(snap points)开始建模
· 深度图(Depth Graph)支持 T 形接点,未测段也能推长度
· 吸附到线交点:原点/吸附点自动对齐到计算的交点
· 免费、无需外部软件(仅用 Blender 自带 numpy + mathutils)
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,载入一张照片,沿建筑/场景的主要结构线画线,点 Solve 让插件解出相机;随后在画面上放置 3D 吸附点,据此开始建模,让模型贴合照片透视。
照照片做建筑/场景建模;环境重建与 Matte Painting 的几何对齐;概念设计里把 2D 照片转 3D;需要相机匹配的合成/场景延伸。
问:要钱吗?答:免费,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:做什么?答:照片相机匹配 + 3D 吸附建模。问:要外部软件吗?答:不用,仅用自带库。问:能吸附交点吗?答:能,新版支持。
核心功能
· 在照片上画线、点 Solve 自动相机匹配(camera match)
· 解出真实透视的相机,为建模打好对齐基础
· 在画面上落 3D 吸附点(snap points)开始建模
· 深度图(Depth Graph)支持 T 形接点,未测段也能推长度
· 吸附到线交点:原点/吸附点自动对齐到计算的交点
· 免费、无需外部软件(仅用 Blender 自带 numpy + mathutils)
安装与用法
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,载入一张照片,沿建筑/场景的主要结构线画线,点 Solve 让插件解出相机;随后在画面上放置 3D 吸附点,据此开始建模,让模型贴合照片透视。
适用场景
照照片做建筑/场景建模;环境重建与 Matte Painting 的几何对齐;概念设计里把 2D 照片转 3D;需要相机匹配的合成/场景延伸。
常见问题
问:要钱吗?答:免费,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:做什么?答:照片相机匹配 + 3D 吸附建模。问:要外部软件吗?答:不用,仅用自带库。问:能吸附交点吗?答:能,新版支持。
深度解读
「照着照片建模」是建筑可视化、环境重建、Matte Painting 几何、概念设计里非常常见的需求,但它有个天然门槛:照片是用某台相机、某个焦距、某个角度拍的,你要在 Blender 里建出跟照片透视一致的三维模型,就得先把「相机」还原出来(camera matching / camera solving)——否则模型和照片对不上,后面贴图、合成全歪。传统做法要么手动调相机焦距/位置靠眼估,要么借助专门的匹配软件,费时且门槛高。img2cube 把这件事做进 Blender 且免费:你在照片上沿建筑的平行线、地平线等画几根线,点 Solve,它据此解出真实透视的相机;然后你可以在画面上「落 3D 吸附点」,直接在照片透视里开始建模,让几何贴着照片走。新版还强化了深度图(Depth Graph)对 T 形接点的支持,让没直接测量的段也能通过线网络推出 3D 长度,并把原点/吸附点自动吸附到计算出的线交点,减少手抖。它坚持「只用 Blender 自带 numpy + mathutils、无需外部 app、永久免费」。需要清醒的边界:它的解算依赖你画的线是否准确、是否对应真实世界的平行/垂直关系,画错线会解出歪相机;它解的是「静态单张照片的相机透视」,不处理镜头畸变校正(广角畸变照片要先校正)、不处理运动/多帧跟踪;深度推算基于你给的测量与线网络,越少实测越依赖假设。但对要照照片做建筑/场景建模、又被「相机对不准」卡住的建模师与概念美术,img2cube 把相机匹配与 3D 吸附做成免费、在 Blender 内闭环的流程,是很实用的起点工具。
包内文件说明
本包为 img2cube 1.0.6(作者 LongLiveTheCube),解压后共 9 个文件、合计 89,941 字节。根目录含 blender_manifest.toml(id=img2cube、version 1.0.6、blender_version_min 4.2.0)与 __init__.py 注册入口;顶层条目:README.md、__init__.py、blender_manifest.toml、convert.py、draw.py、operators.py、properties.py、solver.py、ui.py。
原产品页:https://extensions.blender.org/add-ons/img2cube/
封面图片来自作者官方产品页。本文为中文整理,功能与兼容性信息以作者官方页面与包内说明为准。资源仅供学习交流,商业使用请购买正版授权。



暂无评论内容