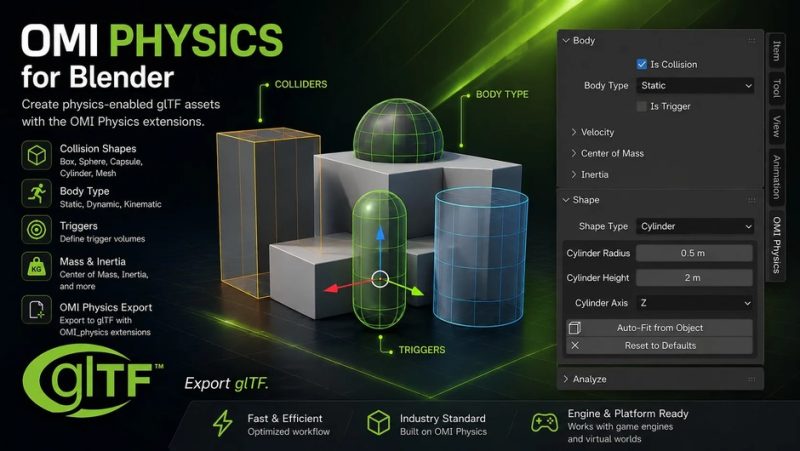
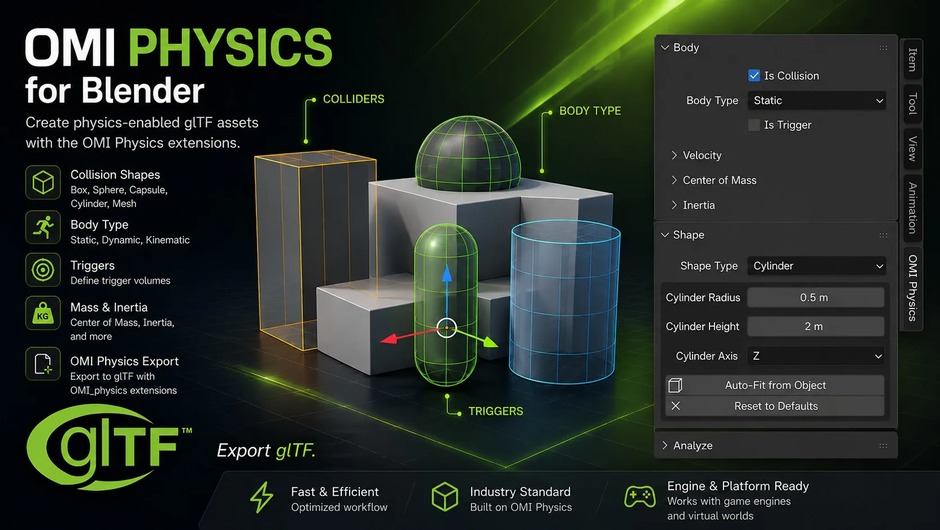
单文件插件导出 OMI_physics_body/OMI_physics_shape glTF 扩展:Blender 里摆好碰撞→导出 glTF/GLB→Godot 自动生成 CollisionObject3D+CollisionShape3D 及正确原始形状,无需手动设置。需 Blender 5.0+ 并启用内置 glTF 2.0。
· 导出 OMI_physics_body 与 OMI_physics_shape glTF 扩展
· Godot 4+ 自动把碰撞体导入为 CollisionObject3D + CollisionShape3D
· 保留正确的原始形状(Box/Sphere/Capsule 等)
· Godot 端无需手动设置碰撞
· 单文件插件,需 Blender 5.0+ 与内置 glTF 2.0 格式插件
· 取代已弃用的 OMI_collider(旧 gltf-blender-io-omi-collision-extension)
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:在 Blender 5.0+ 启用本插件与内置 glTF 2.0 导出;按常规建立碰撞体并设置 Body/Shape 参数,然后导出 glTF/GLB,在 Godot 4+ 导入即可看到自动生成的碰撞对象与形状。
Blender→Godot 的游戏关卡与角色碰撞体导出;批量把碰撞设置带到引擎;避免在 Godot 里重复搭碰撞。
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪版 Blender?答:5.0 及以上。问:做什么?答:把 Blender 碰撞体经 glTF 带到 Godot。问:要装别的吗?答:需启用内置 glTF 2.0 格式插件。问:和旧版区别?答:用现代 OMI_physics_body,取代已弃用 OMI_collider。
核心功能
· 导出 OMI_physics_body 与 OMI_physics_shape glTF 扩展
· Godot 4+ 自动把碰撞体导入为 CollisionObject3D + CollisionShape3D
· 保留正确的原始形状(Box/Sphere/Capsule 等)
· Godot 端无需手动设置碰撞
· 单文件插件,需 Blender 5.0+ 与内置 glTF 2.0 格式插件
· 取代已弃用的 OMI_collider(旧 gltf-blender-io-omi-collision-extension)
安装与用法
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:在 Blender 5.0+ 启用本插件与内置 glTF 2.0 导出;按常规建立碰撞体并设置 Body/Shape 参数,然后导出 glTF/GLB,在 Godot 4+ 导入即可看到自动生成的碰撞对象与形状。
适用场景
Blender→Godot 的游戏关卡与角色碰撞体导出;批量把碰撞设置带到引擎;避免在 Godot 里重复搭碰撞。
常见问题
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪版 Blender?答:5.0 及以上。问:做什么?答:把 Blender 碰撞体经 glTF 带到 Godot。问:要装别的吗?答:需启用内置 glTF 2.0 格式插件。问:和旧版区别?答:用现代 OMI_physics_body,取代已弃用 OMI_collider。
深度解读
在 Blender 里做游戏关卡,碰撞体通常是顺手就在场景里摆好的:这一块是盒子碰撞、那一处是胶囊、地面是静态体。可一旦导出到 Godot,碰撞往往要重新搭一遍,或者导出只搬了几何体、丢了碰撞语义,来回切换很折腾。OMI Physics Body glTF Extension 打通的就是这条链路:它把现代的 OMI_physics_body 与 OMI_physics_shape 两个 glTF 扩展写进导出结果,于是你在 Blender 里设好的碰撞——以及它的原始形状(Box/Sphere/Capsule 等)——会被 Godot 4+ 直接识别,自动生成对应的 CollisionObject3D + CollisionShape3D,引擎端几乎不用再手动配。它是单文件插件,依赖 Blender 5.0+ 与内置 glTF 2.0 格式插件,并取代了旧的 gltf-blender-io-omi-collision-extension(那套用的是已弃用的 OMI_collider 扩展)。需要清醒的边界:它是「向 Godot 输出」的专用管线,消费方需支持这些 OMI 扩展(Godot 4+ 支持良好,但不是所有引擎都认);需要 Blender 5.0+ 较新版本;复杂的复合碰撞仍需在引擎侧验证。但对 Blender→Godot 的开发者,把碰撞「一次摆好、导出即用」能省下大量重复劳动。
包内文件说明
本包为 OMI Physics Body glTF Extension 1.6.5(作者 ZycaR),解压后共 2 个文件、合计 68,300 字节。根目录含 blender_manifest.toml(id=omi_physics_body_gltf_extension、version 1.6.5、blender_version_min 5.0.0)与 __init__.py 注册入口;顶层条目:__init__.py、blender_manifest.toml。
原产品页:https://extensions.blender.org/add-ons/omi-physics-body-gltf-extension/
封面图片来自作者官方产品页。本文为中文整理,功能与兼容性信息以作者官方页面与包内说明为准。资源仅供学习交流,商业使用请购买正版授权。



暂无评论内容