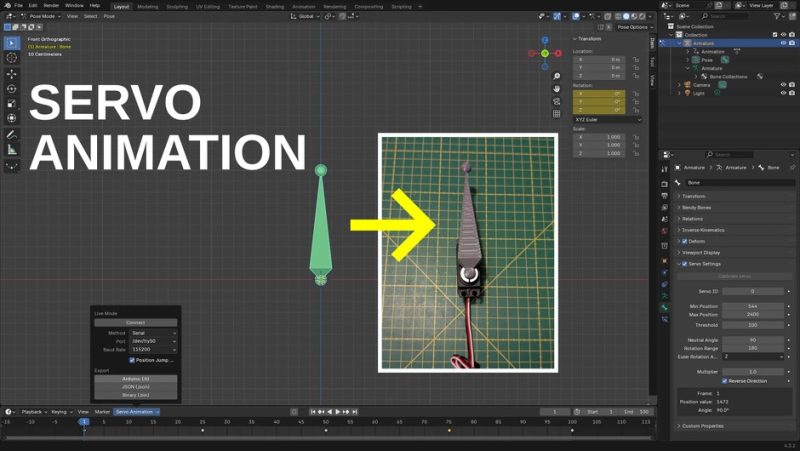
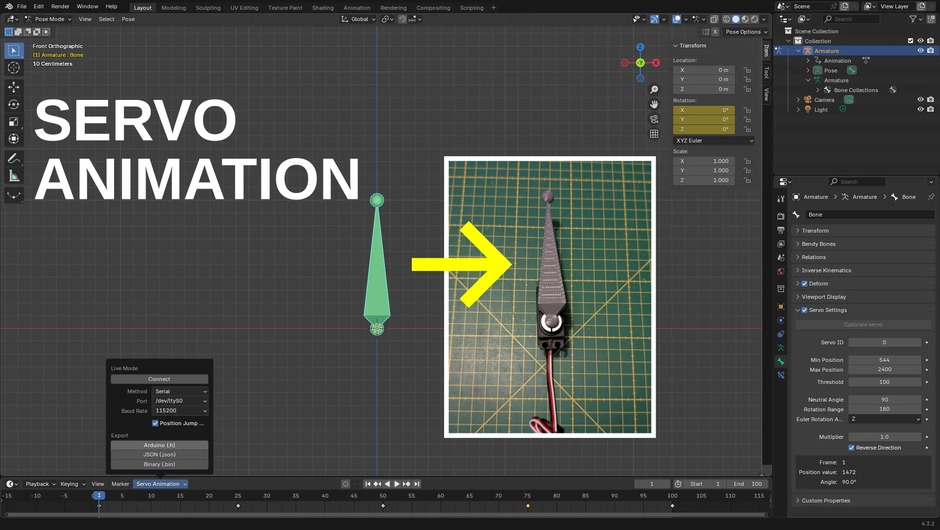
要让真实机械臂、机器人或动画道具按你设计的动作动起来,先得把动作变成每个舵机在每一刻该到的位置。Servo Animation 直接把这个换算做进 Blender:你在 Blender 里排好动作,它按帧导出各舵机的位置序列,交给控制程序驱动真机。
· 把 Blender 动画按帧导出为舵机位置/角度序列
· 面向骨骼或控制器与舵机通道的对应关系进行换算
· 输出可供微控制器/舵机控制程序读取的数据
· 用于机械臂、机器人、动画道具与机电装置的驱动
· 先在 Blender 排练、再驱动真机的工作流
· 带属性设置与 UI 面板,配置舵机映射与导出参数
· 纯 Python 扩展,含所需依赖轮子(wheels),跨平台
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,在面板里配置你的舵机与骨骼/控制器的对应关系、设定导出参数,然后按时间线或帧范围把动作导出成舵机位置数据,再用你自己的微控制器程序按这份数据驱动舵机。
机械臂与机器人的动作编程;动画道具、展览装置的机电驱动;把 Blender 中排练的动作搬到真实硬件;创客与机电一体化项目里「先虚拟后实体」的动画。
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:输出什么?答:舵机位置/角度序列,供控制程序读取。问:能驱动真机吗?答:能,配合你的微控制器程序驱动舵机。问:需要先做动画吗?答:需要,先在 Blender 里排好动作再导出。
核心功能
· 把 Blender 动画按帧导出为舵机位置/角度序列
· 面向骨骼或控制器与舵机通道的对应关系进行换算
· 输出可供微控制器/舵机控制程序读取的数据
· 用于机械臂、机器人、动画道具与机电装置的驱动
· 先在 Blender 排练、再驱动真机的工作流
· 带属性设置与 UI 面板,配置舵机映射与导出参数
· 纯 Python 扩展,含所需依赖轮子(wheels),跨平台
安装与用法
在 Blender「编辑 → 偏好设置 → 扩展 → 从磁盘安装」选中本包 zip(不要解压)并启用。用法:安装启用后,在面板里配置你的舵机与骨骼/控制器的对应关系、设定导出参数,然后按时间线或帧范围把动作导出成舵机位置数据,再用你自己的微控制器程序按这份数据驱动舵机。
适用场景
机械臂与机器人的动作编程;动画道具、展览装置的机电驱动;把 Blender 中排练的动作搬到真实硬件;创客与机电一体化项目里「先虚拟后实体」的动画。
常见问题
问:要钱吗?答:免费开源,GPL-3.0-or-later。问:需要哪个 Blender 版本?答:4.2 及以上。问:输出什么?答:舵机位置/角度序列,供控制程序读取。问:能驱动真机吗?答:能,配合你的微控制器程序驱动舵机。问:需要先做动画吗?答:需要,先在 Blender 里排好动作再导出。
深度解读
「在 Blender 里做动画」和「让真实机器按这个动画动」之间,隔着一个不起眼但关键的换算:Blender 的动画是每个通道随时间变化的数值,而真实舵机需要的是每一帧每个舵机该转到什么角度/位置。这个换算若不工具化,就得手写脚本把动画曲线采样、映射到舵机通道、再输出成控制程序能读的格式,既繁琐又容易在单位、方向、帧率上出错。Servo Animation 把这层换算直接做进 Blender:你在熟悉的环境里用骨骼或控制器排动作,插件按帧把对应的舵机值导出成序列,交给微控制器或舵机控制程序去驱动真机。它的价值在于打通「虚拟排练 → 实体执行」这条链路,让机械臂、机器人、动画道具、展览装置的开发者不必在动画软件与嵌入式控制之间来回手工搬运数据。插件带有属性配置与 UI 面板(props、ui、ops 模块),用来设定舵机与骨骼/控制器的映射和导出参数,并打包了所需的依赖(wheels),降低环境门槛。需要清醒的边界:它做的是「动画数值 → 舵机值」的导出与映射,真正的实时控制、舵机供电与运动学约束仍由你的硬件与固件负责;不同舵机型号的角度范围、方向、响应速度差异很大,映射后通常还要在真机上校准;采样帧率与数据量也要与控制程序的能力匹配。但对做机械臂、机器人、机电道具的创客与团队来说,它把「让 Blender 动画驱动真机」的第一道也是最烦的换算门槛,做成了一个顺手的导出器。
包内文件说明
本包为 Servo Animation 2.1.1(作者 timhendriks93),解压后共 22 个文件、合计 184,352 字节。根目录含 blender_manifest.toml(id=servo_animation、version 2.1.1、blender_version_min 4.2.0)与 __init__.py 注册入口;顶层条目:__init__.py、blender_manifest.toml、ops/、props/、ui/、utils/、wheels/。
原产品页:https://extensions.blender.org/add-ons/servo-animation/
封面图片来自作者官方产品页。本文为中文整理,功能与兼容性信息以作者官方页面与包内说明为准。资源仅供学习交流,商业使用请购买正版授权。



暂无评论内容