

资源下载夸克网盘 · 永久有效 · 登录后转存
🔒 登录后下载
📦 资源下载含 LinkForge v1.4.0.zip 原始安装包(约 279 KB)+ README-中文.txt;登录夸克网盘即可转存下载
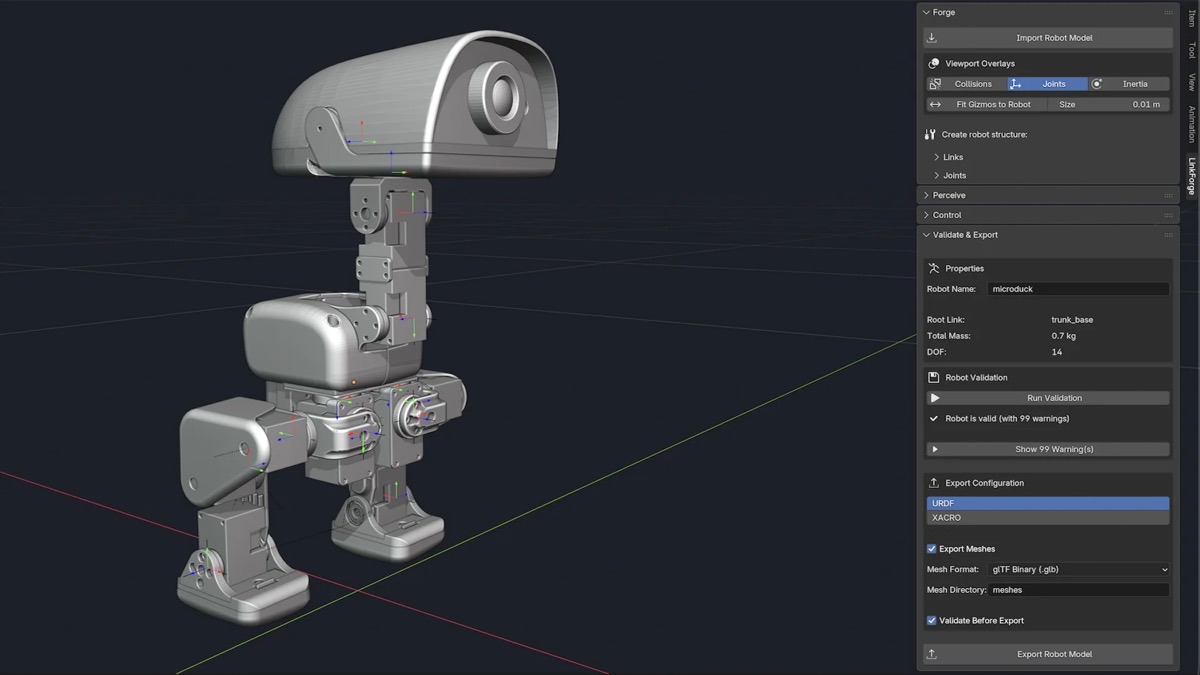
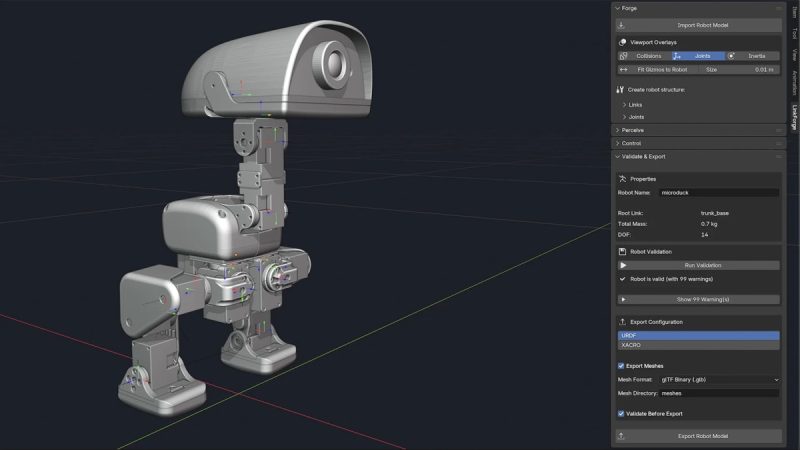
LinkForge 是面向机器人仿真工作流(ROS / Gazebo / Isaac 等)的 Blender 扩展:用可视化方式搭建机器人连杆与关节,再导出为 URDF / XACRO,把「机器人描述文件」当作可编辑、可校验、可版本管理的源码来对待。
传统导出器常见的问题在这里被正面解决——惯量值靠手填、碰撞体与视觉网格对不上、物理错误要等仿真甚至上真机才暴露。LinkForge 充当设计意图与仿真之间的校验层:导出前检查刚体物理与命名空间,并支持导入 → 编辑 → 再导出的往返流程,也可以在无界面环境中批量生成模型变体。
主要功能
- 可视化机器人建模:在 Blender 中搭建连杆(Link)、关节(Joint)、惯量与碰撞体
- 多目标导出:URDF / XACRO 等标准机器人描述格式
- 导出前校验刚体物理、碰撞几何与命名空间,减少仿真阶段翻车
- 六边形(Hexagonal)架构,多宿主 / 多目标,支持导入 → 编辑 → 再导出
- 面向无界面批量场景:附 linkforge-core,可在 RL 训练循环里生成大量变体
- 完整的在线文档与 CI 发布流程(linkforge.readthedocs.io)
安装方法
- 打开 Blender 4.2 或更高版本,Edit → Preferences → Add-ons
- 点击右上角下拉箭头,选择 Install from Disk…(从磁盘安装),选中本包内的 LinkForge v1.4.0.zip
- 在插件列表勾选启用 LinkForge(扩展 id:linkforge)
- 在 3D 视图侧栏打开 LinkForge 面板,用可视化编辑器搭建机器人连杆与关节
- 导出时选择 URDF / XACRO 目标格式,插件会在导出前做物理与命名空间校验
兼容性
Blender 4.2.0 及以上(扩展清单 blender_version_min = 4.2.0)。扩展 id:linkforge。包内附带 linkforge-core 与文档目录 docs/。
资源信息
- 资源版本:1.4.0
- 文件大小:约 279 KB
- 开发作者:Arouna Patouossa Mounchili
- 授权:GPL-3.0-or-later
- 扩展类型:插件(Add-on)
原产品页:https://extensions.blender.org/add-ons/linkforge/(文档:linkforge.readthedocs.io)
封面图片来自Blender Extensions 官方页面。本文为中文整理,功能与兼容性信息以作者官方页面与包内说明为准。资源仅供学习交流,商业使用请购买正版授权。
© 版权声明
文章版权归作者所有,未经允许请勿转载。
THE END











暂无评论内容